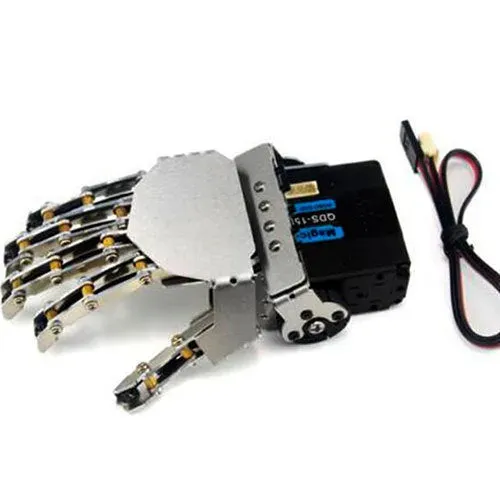
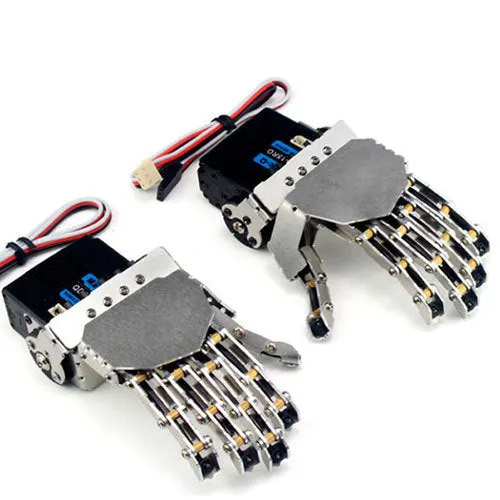
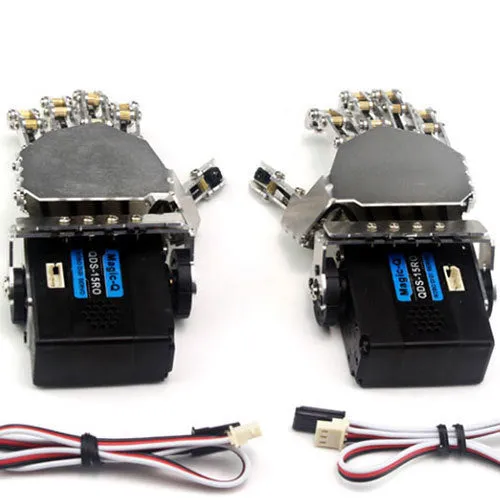
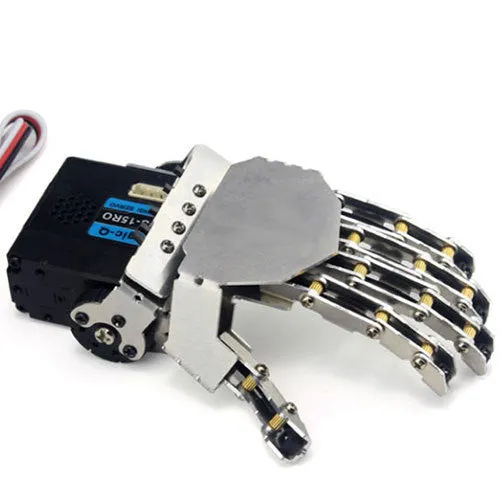
La mano robotica Funduino a cinque dita in metallo gestisce presa e posizionamento con servomotori controllati in PWM, per bracci robotici e superfici di montaggio standard.
Ogni dito si muove in modo indipendente per regolare presa e sequenze, mentre i cuscinetti a sfere nelle articolazioni reggono cicli ripetuti. Prototipa senza complicazioni: alimenta a 24 V, collega a controller o microcontrollore con uscite PWM, poi calibra cablaggio e servi sul tuo sistema.
Mano robotica Funduino: punti di forza
Cinque dita indipendenti
Dosano forza di presa e movimento su componenti diversi e oggetti fragili.
Portata 5 kg per dito
Sostiene carichi di manipolazione in scenari produttivi e dimostrativi.
Articolazioni su cuscinetti
Mantengono il movimento fluido e a bassa usura nei cicli ripetuti.
Montaggio standard
Si fissa su bracci robotici o piani di montaggio comuni.
Mano robotica Funduino: dati tecnici
Tipo: mano robotica a cinque dita
Comando: servomotori con modulazione larghezza impulsi
Materiale: metallo
Montaggio: su braccio robotico o superfici standard